1.基于 Pyhton 的插齿机机构仿真
目录
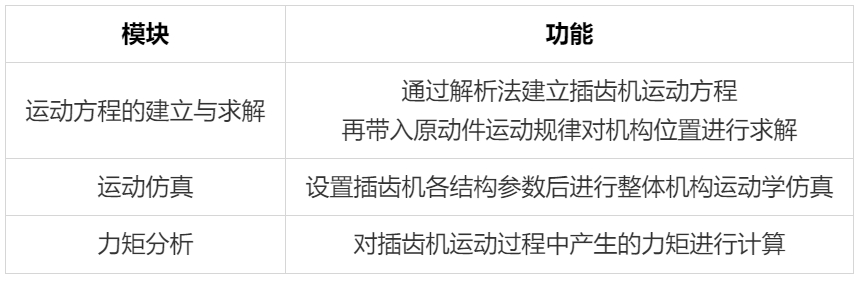
1.功能介绍
2.效果展示
运动方程的建立 运动方程的建立在原理课本中有详细的介绍,本机构的建立过程在 《19_插齿机主运动机构计算机课程设计说明书-2024》(点击即可跳转) 中有详细介绍,在此不作赘述。
运动方程的求解 由于建立的运动方程为非线性方程,在原方程经过欧拉转换、实部虚部分离进行线性化后,为了降低编程前公式推导的工作量,我采用了 Numpy 库进行暴力求解。后续的数值计算除了 Numpy 使用了 Sypy 库。机构每个点的具体计算结果请看 annex 文件夹中的 Excel 表格。
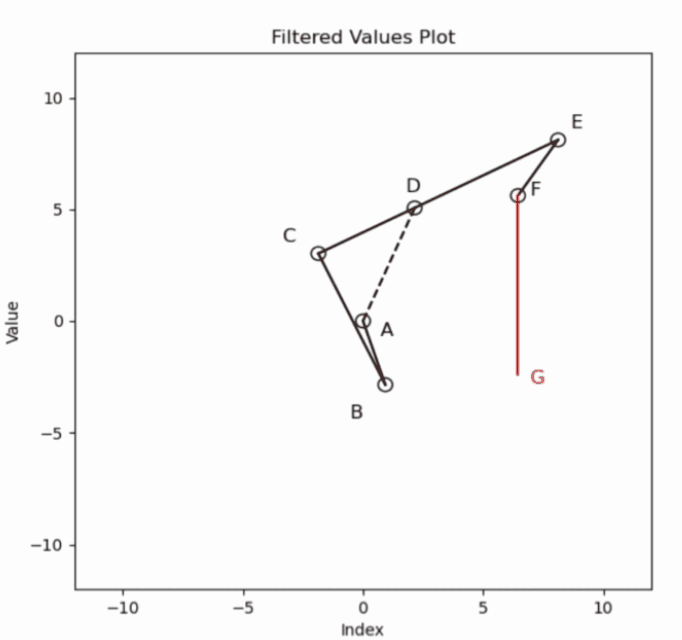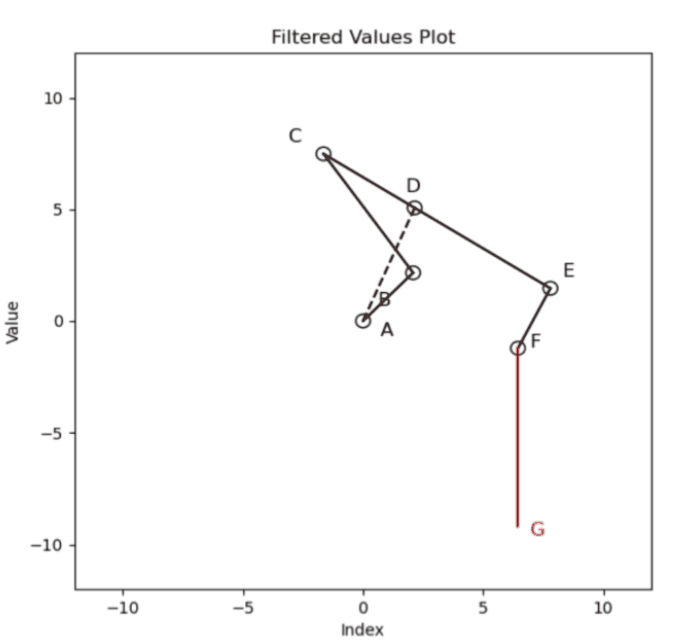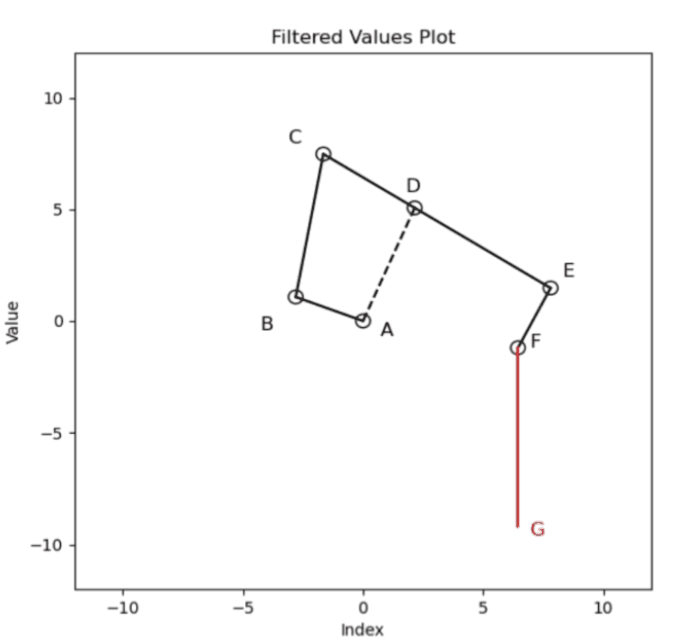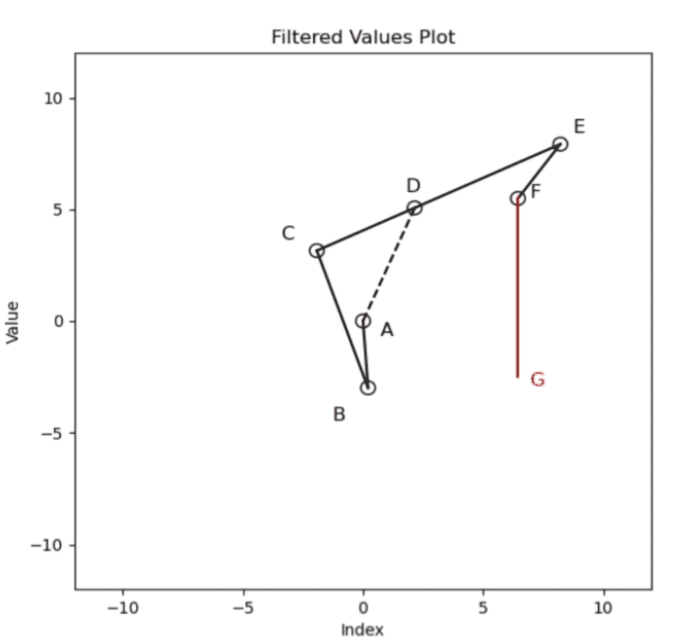
运动仿真 得到运动方程的解后我采用了 Matplotlib 库实现机构运动的可视化。
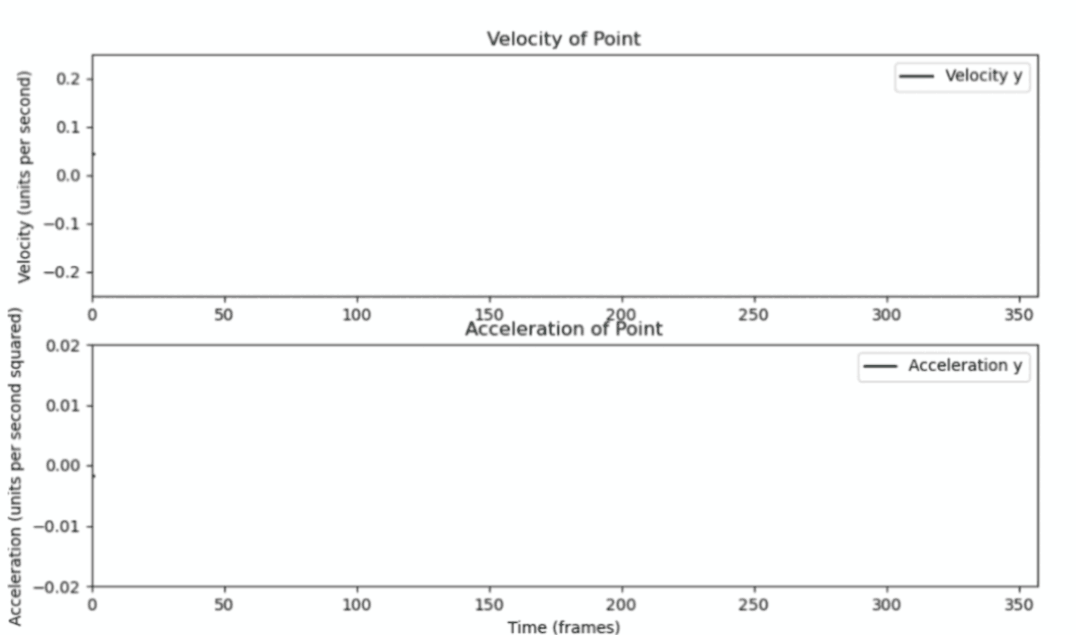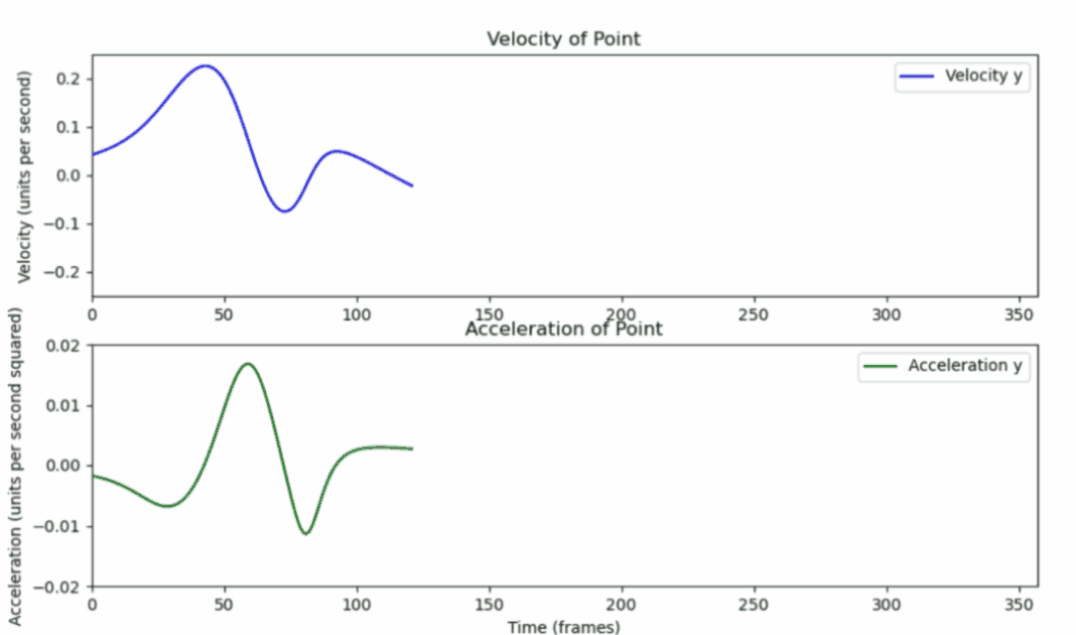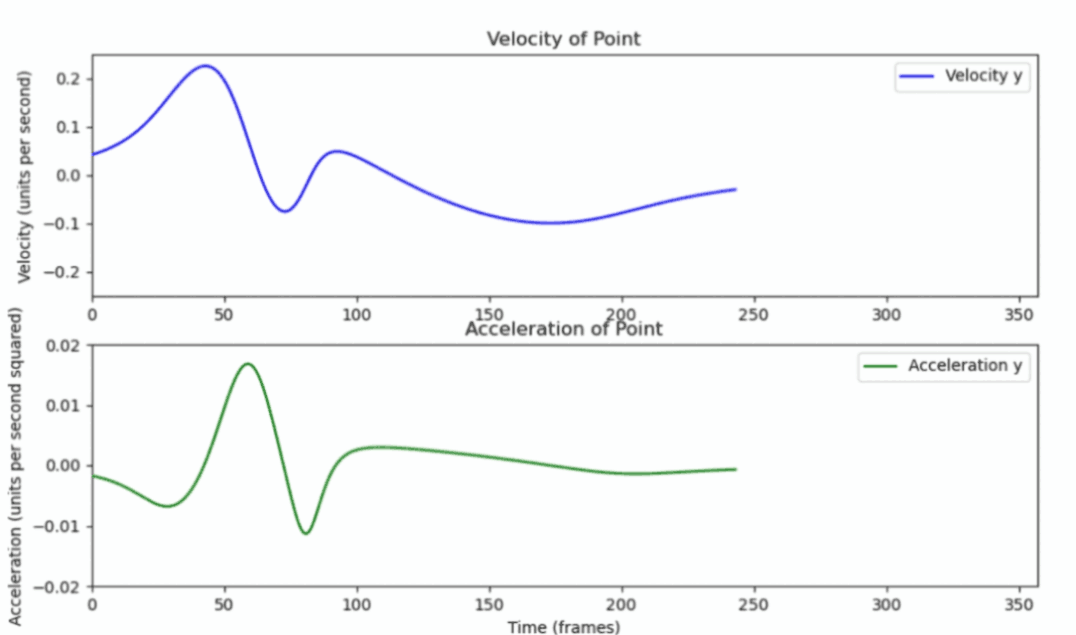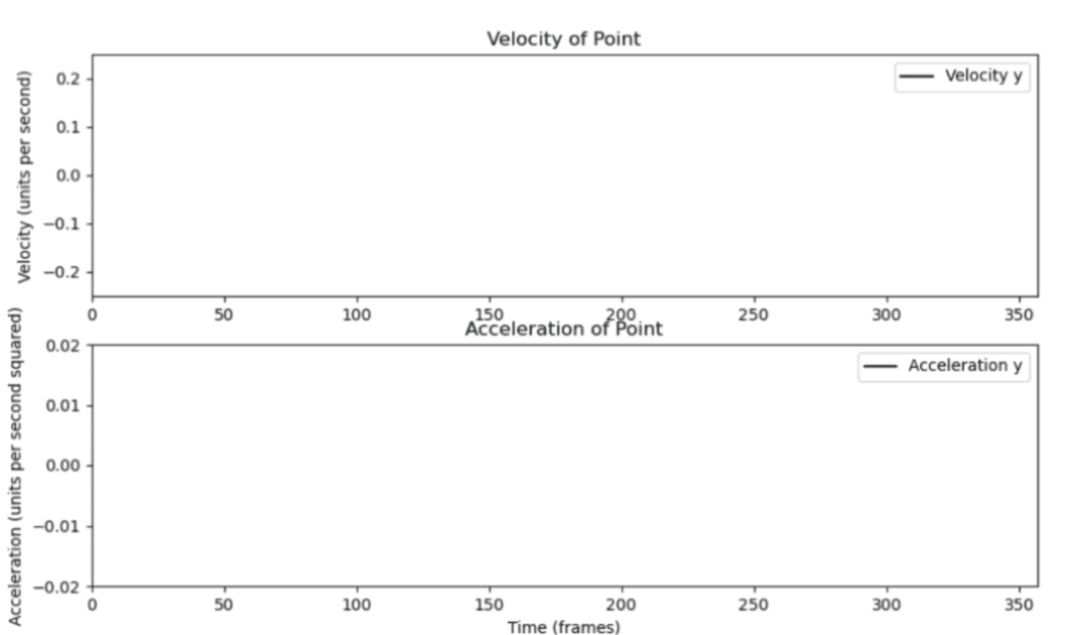
执行机构运动曲线 我单独制作了执行机构的运动曲线,包括速度和加速度,以便能好的反应其运动特性。
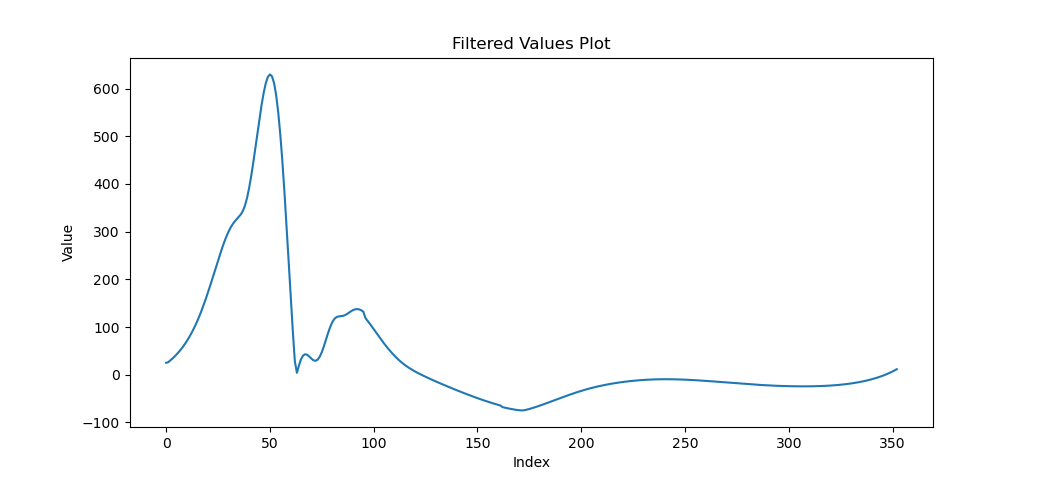
力矩分析(不考虑摩擦) 力矩分析按照 《指导书–考虑摩擦和惯性力的机构受力分析方法(注)20210929》(点击即可跳转) 中介绍的方法进行计算。计算结果并未校准,数值可能不正确,尚未合并到主程序中。
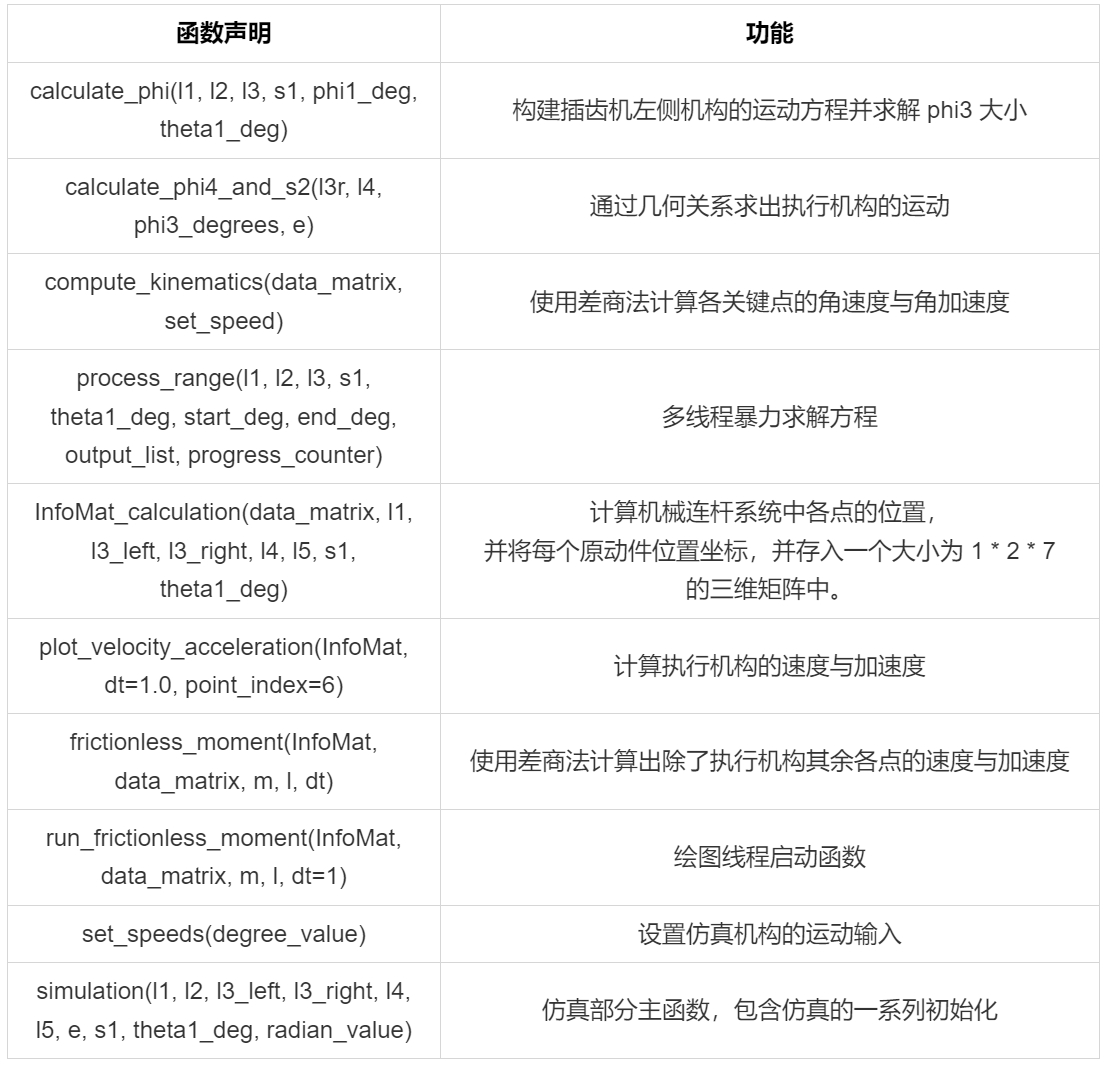
3.主要函数介绍
4.实现方案
详情请见 《19_插齿机主运动机构计算机课程设计说明书-2024》(点击即可跳转)。
5.目前存在问题
运动方程求解的正常做法应该是在原方程经过欧拉转换、实部虚部分离进行线性化后求出逆矩阵进行求解。但我为了节省公式推导的工作量采用 Numpy 库暴力求解,使用了处理器较多计算资源,并且计算速度较为缓慢,没有达到我的预期。
由于时间原因我仅对不考虑摩擦情况下的力矩进行了计算,并且结果尚未校准。
设置杆长界面 UI 在计算时会弹出多个窗口,需要手动关闭才能正常运行。
尚未加入机构杆长条件判断。